
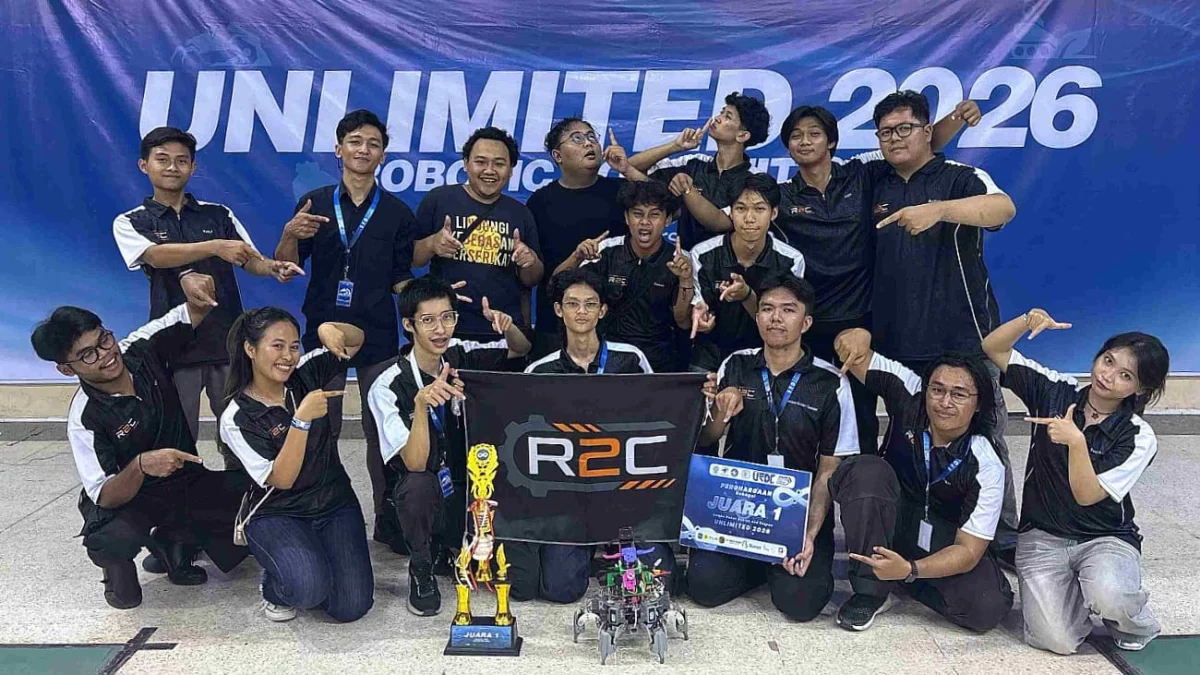

Hegar mengakui, salah satu tantangan terbesar dalam pengembangan ALCEO adalah merancang desain kaki dan algoritma yang presisi demi menjaga kestabilan gerak. Timnya harus melakukan perbaikan algoritma secara bertahap di setiap babak.
Rintangan paling krusial adalah menaiki tangga. Untuk mengatasinya, tim melakukan kalibrasi ulang, mengubah desain kaki, dan menyesuaikan kode program.
ALCEO bahkan ԁilengkapi algoritma khusus yang membuat bagian capit robot sedikit menjorok ke depan saat menaiki tangga. Sehingga pusat gravitasi tetap terjaga di kemiringan curam.
Tidak hanya mengandalkan mekanika dan kendali, ALCEO juga ԁipersenjatai teknologi canggih seperti Light Detection and Ranging (LiDAR) dan Inertial Measurement Unit (IMU) untuk membaca posisi serta jarak tempuh.
“Kami juga menyematkan sistem machine learning berbasis YOLO untuk membantu robot membedakan objek korban dengan dummy secara akurat dalam misi penyelamatan,” pungkasnya. (*)
Editor: Mu’ammar R. Qadafi